01 / AUSGANGSPUNKT
Was wir lösen wollten.
Am Anfang stand BBN Marine OS: ein Raspberry Pi mit vielen vorhandenen Marine-Diensten. Dazu AvNav, Signal K und der Wunsch, alles an einem übersichtlichen Steuerstand zu bedienen. Die einzelnen Programme waren vorhanden. Ihre Zustände, Bedienung und Anschlüsse zu einem stimmigen Ganzen zu verbinden, wurde zur eigentlichen Aufgabe.
WAS DIR DIESER BAUSTEIN BRINGT
Der praktische Unterschied.
Ein neuer Bedienplatz muss nicht noch einmal GPS, Musik und Sonar bereitstellen. Er kann die vorhandenen Dienste gezielt nutzen.
Wir trennen Betriebssystem, Dienste und Bediengeräte. Der eigene Gateway beschreibt Zustände und Fähigkeiten; Wiederherstellungsrezepte sollen den installierten Aufbau nachvollziehbar machen. BBN und AvNav bleiben wichtige Ausgangspunkte.
Die Entscheidung in der Geschichte nachlesen02 / ENTWICKLUNG
Unser Weg dorthin.
Marine OS und die vorhandenen Standards lieferten den Einstieg. Statt für jeden Bildschirm direkt mit jedem Dienst zu sprechen, haben wir einen gemeinsamen Gateway als Vermittler aufgebaut.
Bootsdaten, Musik, Karten und Sonar haben unterschiedliche Zeit- und Ausfallbedingungen. Deshalb bleiben die Dienste getrennt, während die Apps gemeinsame Zugänge und verständliche Zustände verwenden.
Ein Labor auf dem Mac macht einen Teil der Pi-Software ohne das Boot zugänglich. Gepinnte Quellen und Wiederherstellungsrezepte halten fest, was auf Pi und Labor installiert ist. Ein vollständiger Neuaufbau ist damit noch nicht in allen Teilen nachgewiesen.
03 / ERGEBNISSE
Was heute da ist.
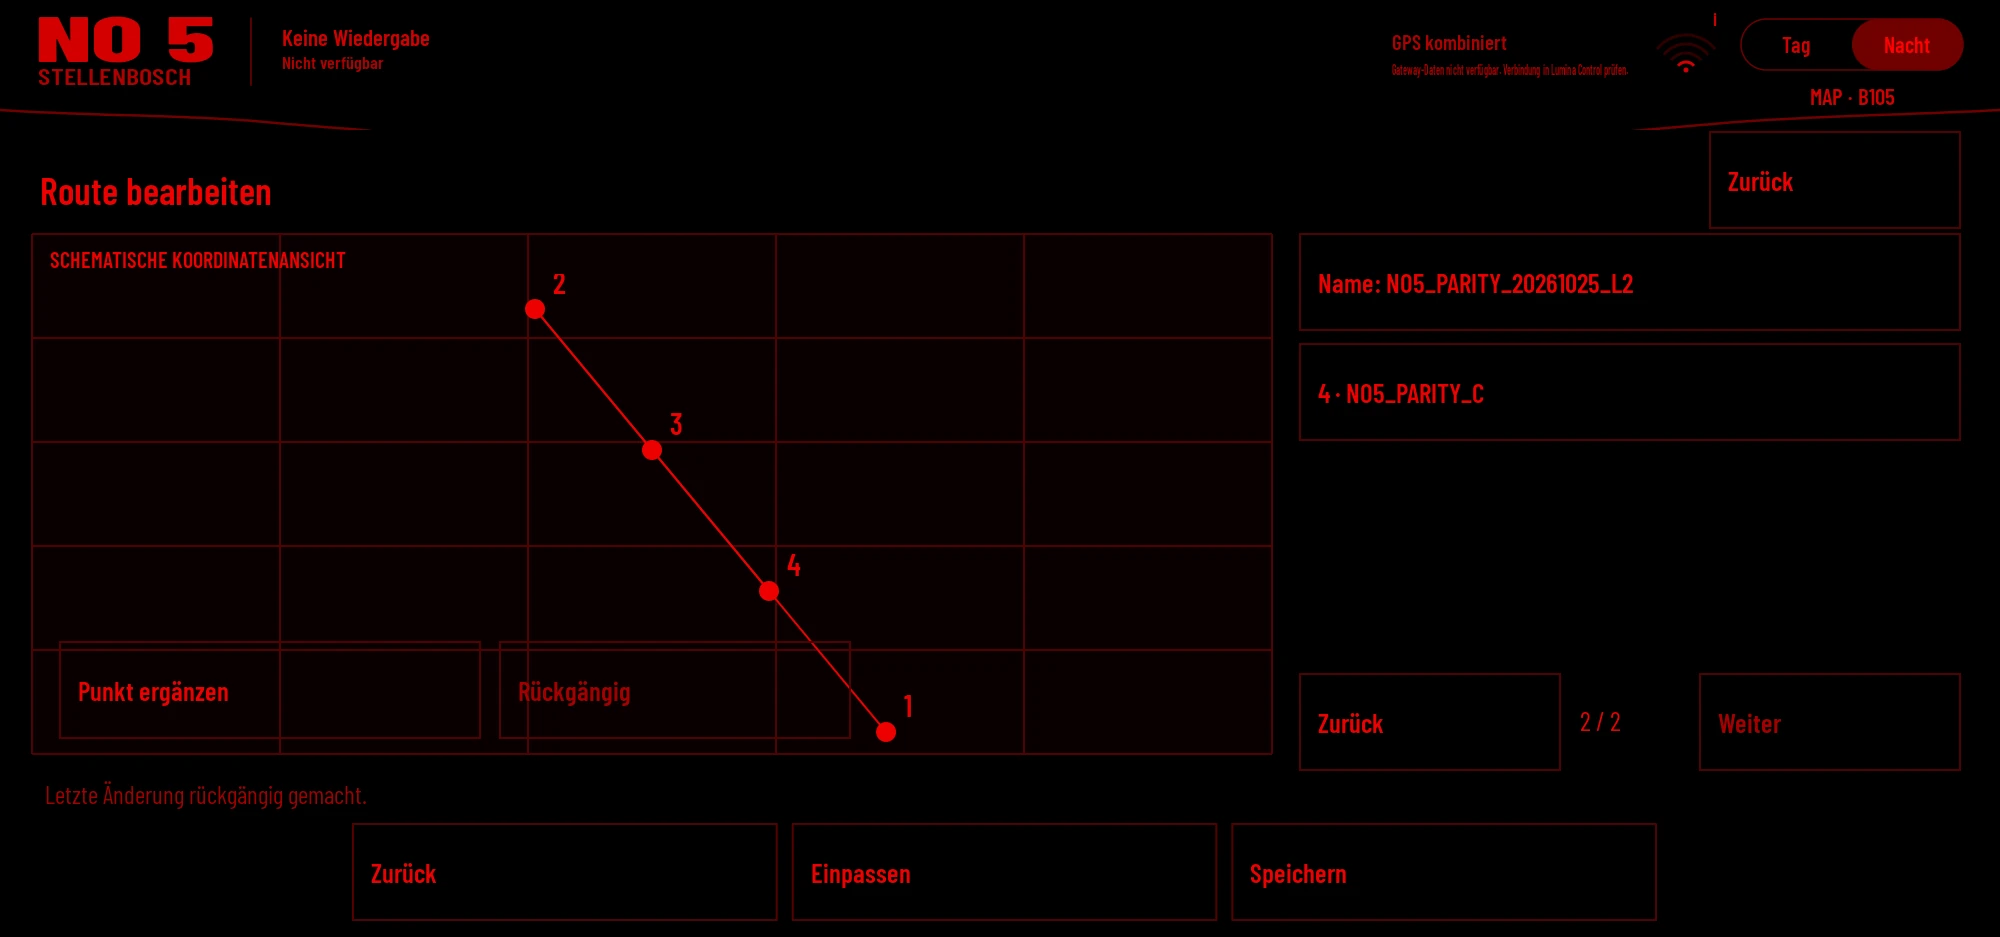
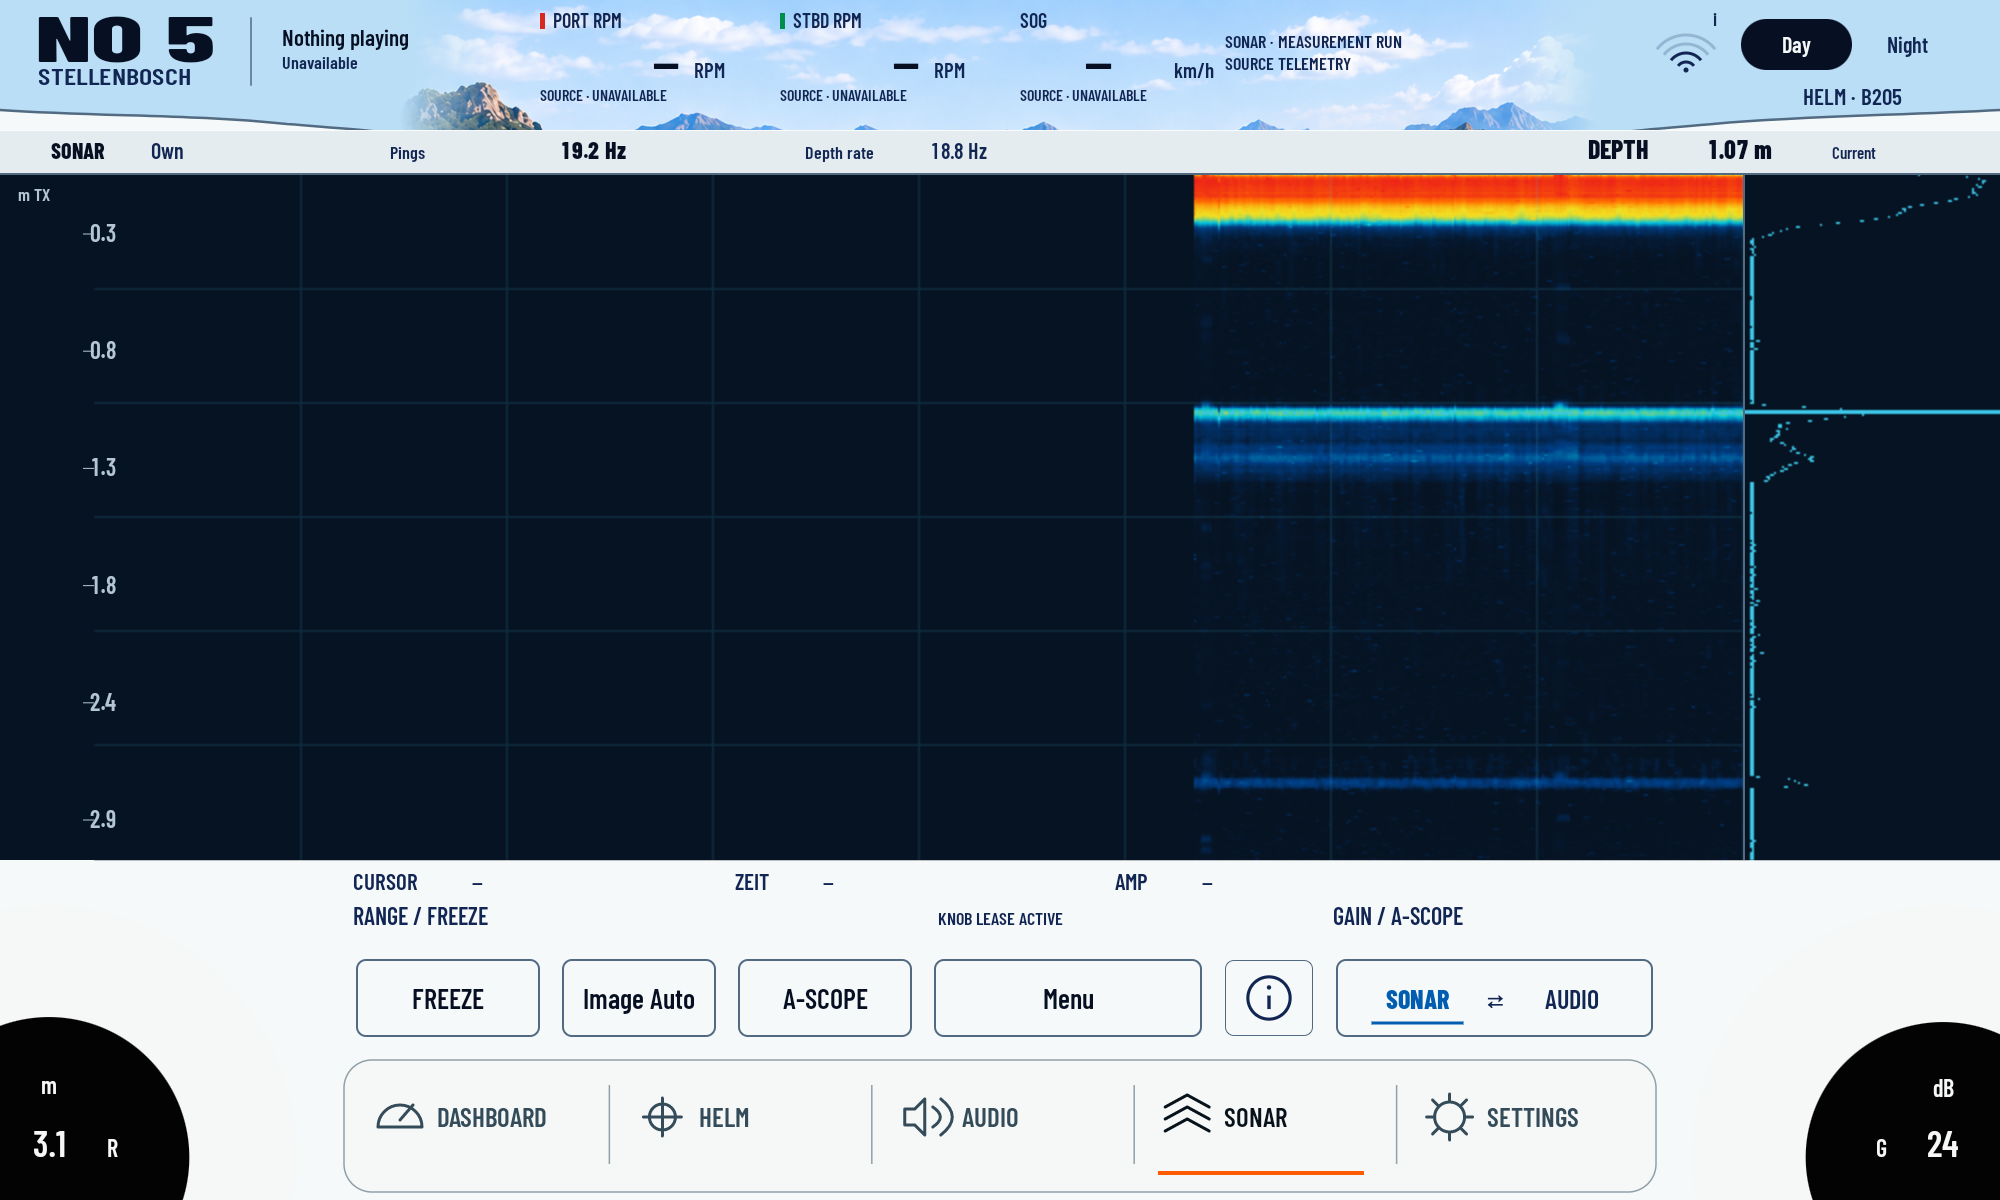
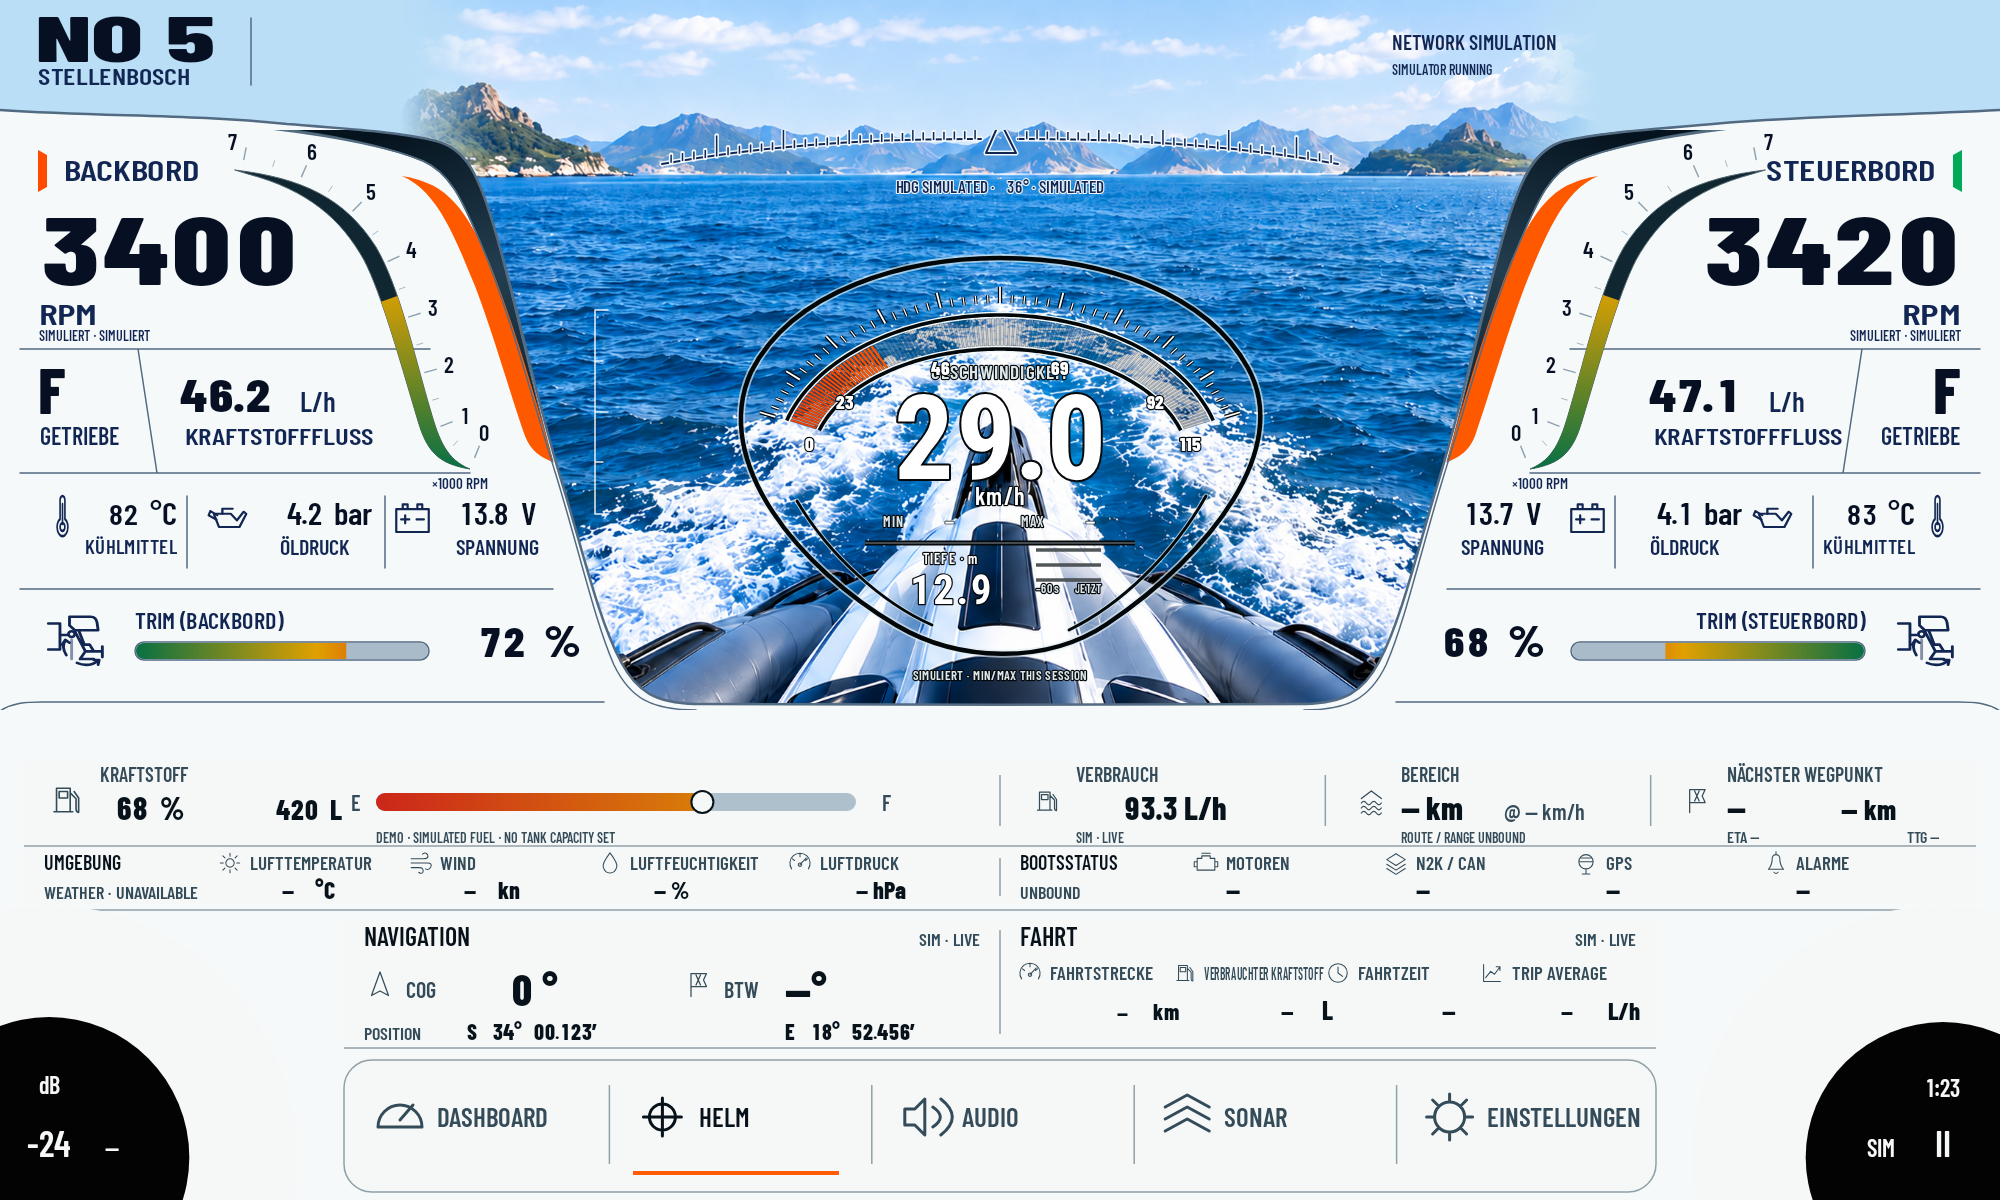
- Ein gemeinsamer Datenweg für HELM, Audio, Sonar und Kartenrouten ist implementiert.
- Die Musikwiedergabe arbeitet als eigener Dienst auf dem Pi. Das Display ist die Bedienung, nicht die Musikquelle.
- Netzwerkwechsel, Gerätezugänge und Wiederherstellung sind eigene dokumentierte Aufgaben statt versteckter Annahmen.
Die Bilder zeigen ihre jeweils beschrifteten Entwicklungsstände. Ein heutiger Quellenstand kann neuer sein als eine vorhandene Aufnahme.