Vom günstigen Handgerät zur eigenen Echoerfassung und Anzeige.
Reale Echoerfassung · Bordaufbau in ArbeitStand: 1. November 2026
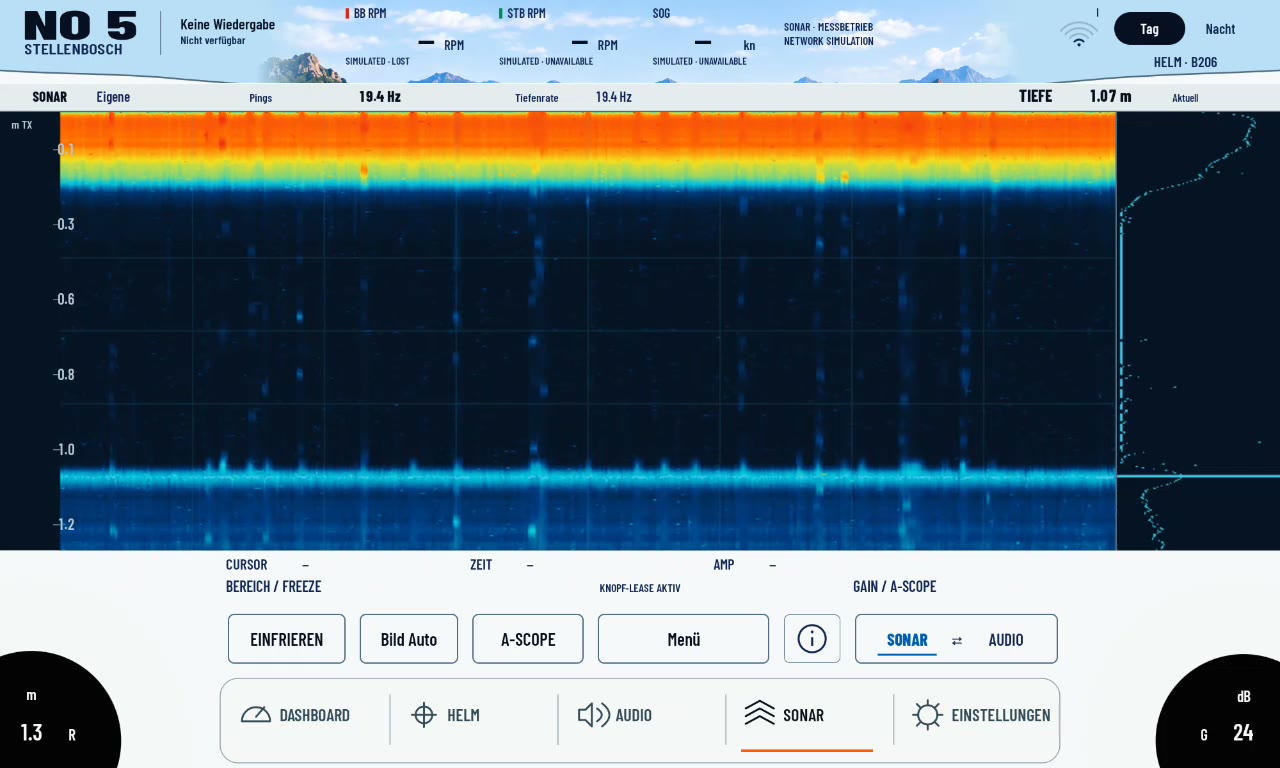
Physischer Lumina, HELM 206 am 1. November: eigene Echos im laufenden Versuchsaufbau. Sonarquelle anschließend lesend bestätigt; übrige Kopfzeilenwerte als Simulation markiert. Tiefe nicht absolut kalibriert.
01 / AUSGANGSPUNKT
Was wir lösen wollten.
Das untersuchte Venterior-Handgerät konnte Tiefe anzeigen. Wir wollten an die Echos selbst: häufiger messen, Rohdaten behalten und sie in einer eigenen Oberfläche darstellen. Dafür mussten Elektronik, Zeitbezug und Auswertung gemeinsam funktionieren.
WAS DIR DIESER BAUSTEIN BRINGT
Der praktische Unterschied.
Die Rohsignale des untersuchten günstigen Fishfinders werden zu sichtbaren Echos und weitergebbaren Tiefenwerten. Darstellung und Erfassung sind getrennt weiterentwickelbar.
Eigene Pingsteuerung, Pico-Erfassung und Auswertung erschließen den Venterior. Der dokumentierte Versuch erreichte maximal 19,6 brauchbare Messungen/s im Fünf-Sekunden-Fenster. Temperatur ist ein eigener Mess- und Kalibrierungsweg und noch nicht vollständig nachgewiesen.
Ein Pico erfasst Signale aus dem vorhandenen Gerät. Eigene Sendungen, physische Marker und Rohdaten werden einander zugeordnet. Der Sonard-Dienst verarbeitet die Messungen und gibt sie über den Gateway an die Anzeige weiter.
Die nutzbare Pingrate hängt von der Tiefe und dem nötigen Empfangsfenster ab. Wir haben die Rate schrittweise erhöht, statt nur die Bildschirmwiederholung schneller zu stellen.
Die Rohdaten und fehlgeschlagenen Versuche bleiben Teil der Entwicklung. Filter, Tiefenverfolgung und Anzeige wurden unabhängig voneinander weiterentwickelt.
03 / ERGEBNISSE
Was heute da ist.
Der dokumentierte 600-Sekunden-Versuch vom 16. Oktober 2026 enthält 8.807 eigene Starts mit physischer Marker- und Rohdatenzuordnung.
Im gleitenden Fünfsekundenfenster wurden 6,4 bis 19,6 brauchbare Messungen pro Sekunde gemessen; das Laufmittel betrug 14,17. Das ist keine feste 20-Hz-Zusage.
HELM zeigte während dieses Versuchs die echte erfasste Historie. Die spätere Tiefen- und Darstellungsintegration ist separat dokumentiert.
Die Bilder zeigen ihre jeweils beschrifteten Entwicklungsstände. Ein heutiger Quellenstand kann neuer sein als eine vorhandene Aufnahme.
NATIVE GERÄTEAUFNAHME32 s · 1×
Eigene Echos. Auf dem echten Display.
32 Sekunden aus der nativen HELM-App auf dem physischen Lumina: laufendes Echogramm und A-Scope aus dem vorhandenen Versuchsaufbau. Die A-Scope-Ansicht wird aus- und wieder eingeblendet.
32 Sekunden aus der nativen HELM-App auf dem physischen Lumina: laufendes Echogramm und A-Scope aus dem vorhandenen Versuchsaufbau. Die A-Scope-Ansicht wird aus- und wieder eingeblendet.
Versuchsaufbau, keine Bootsabnahme und keine absolute Tiefenkalibrierung. Temperatur wird nicht gezeigt. Die übrige Kopfzeilen-Telemetrie ist als Simulation gekennzeichnet. Aufzeichnungsrate ist keine App- oder GPU-Messung.
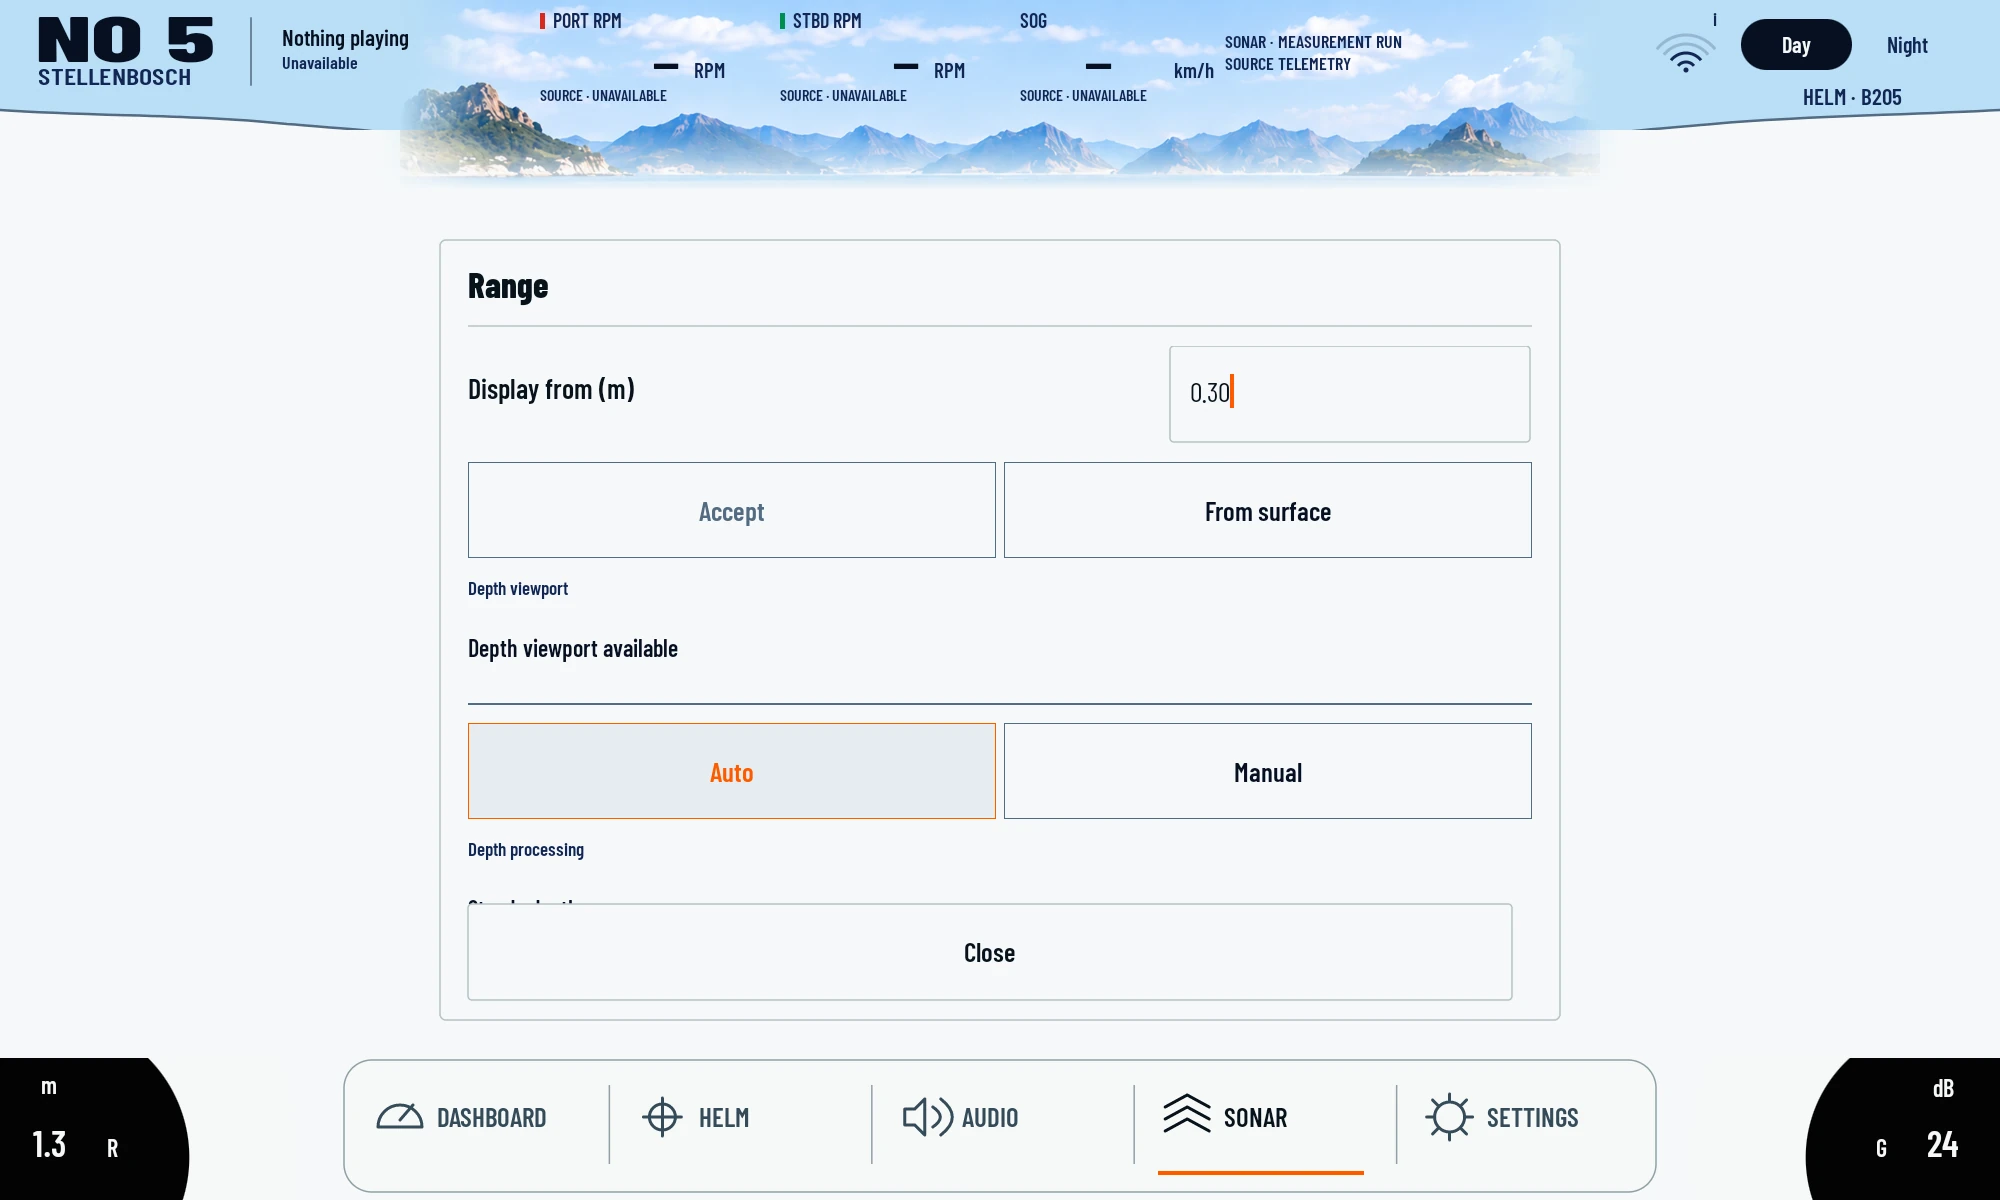
Die Bereichseinstellung von HELM B205 auf dem physischen Lumina 1, 31. Oktober. Der Bildanfang wurde auf 0,30 m eingestellt. Das Bild zeigt die Bedienung im Versuchsaufbau, keinen abgeschlossenen Bootseinsatz.
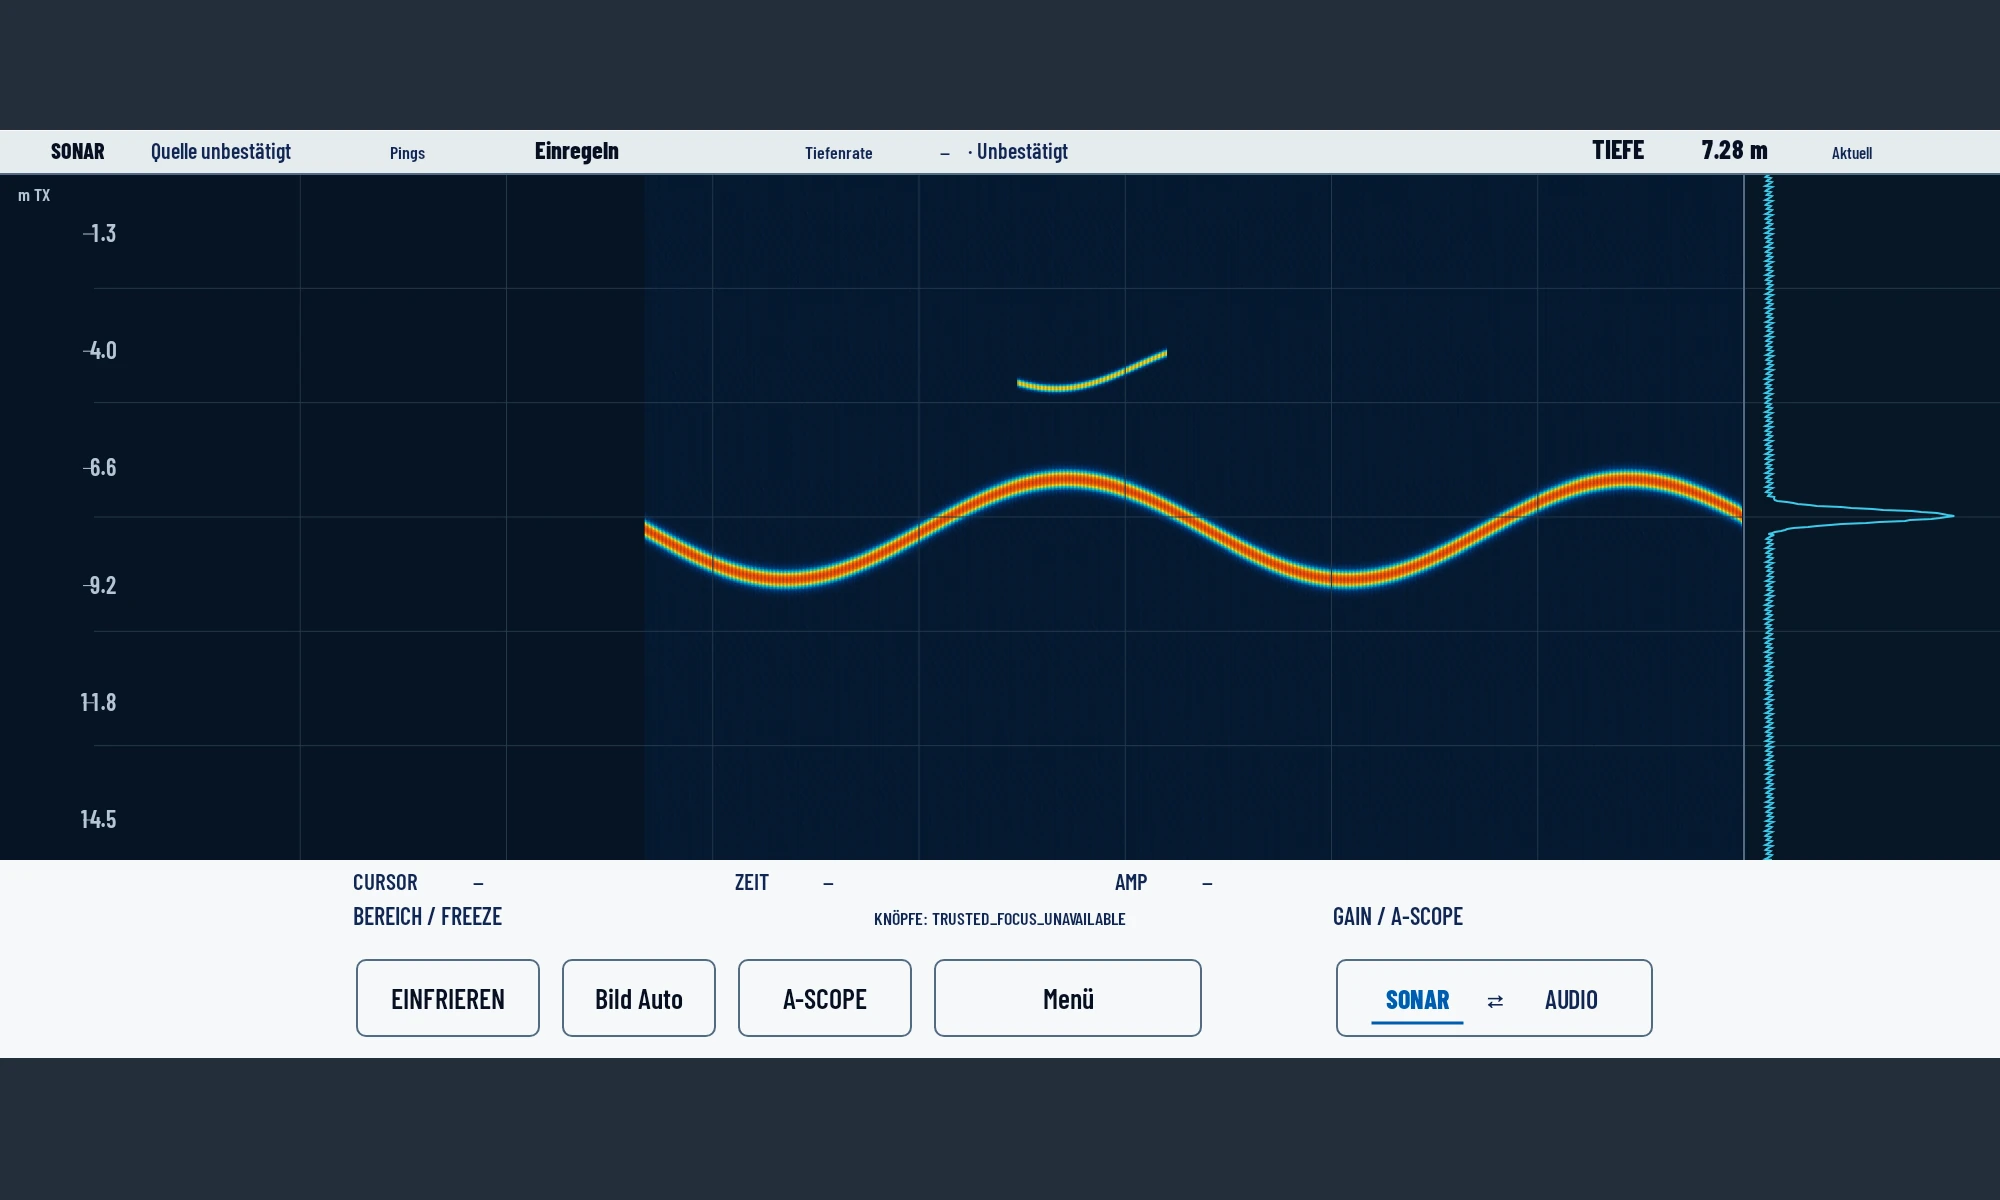
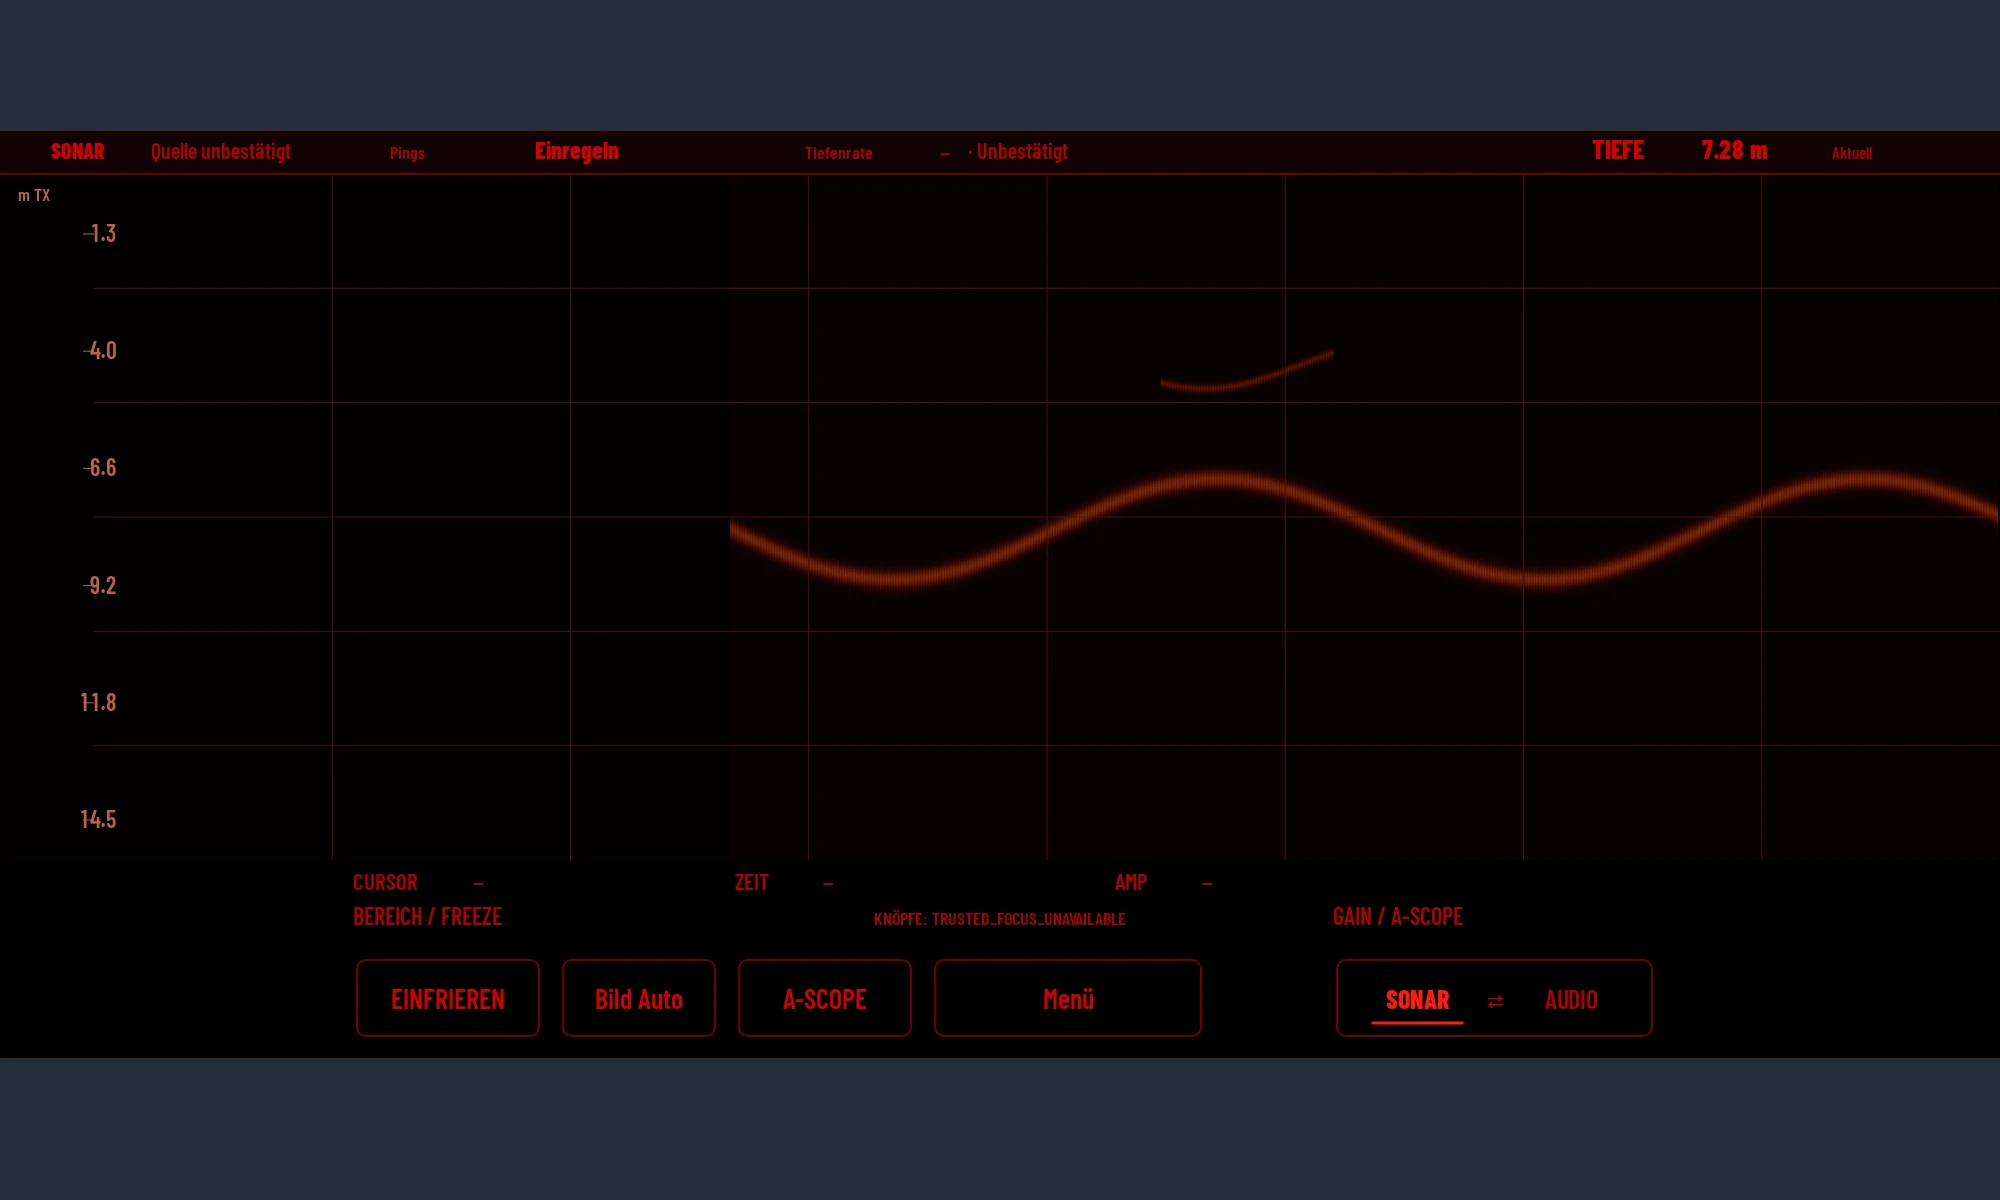
Historische native Prüfansicht mit synthetischer Echospur und seitlichem A-Scope für einen einzelnen Ping. Die Testtiefe ist kein reales Messergebnis.
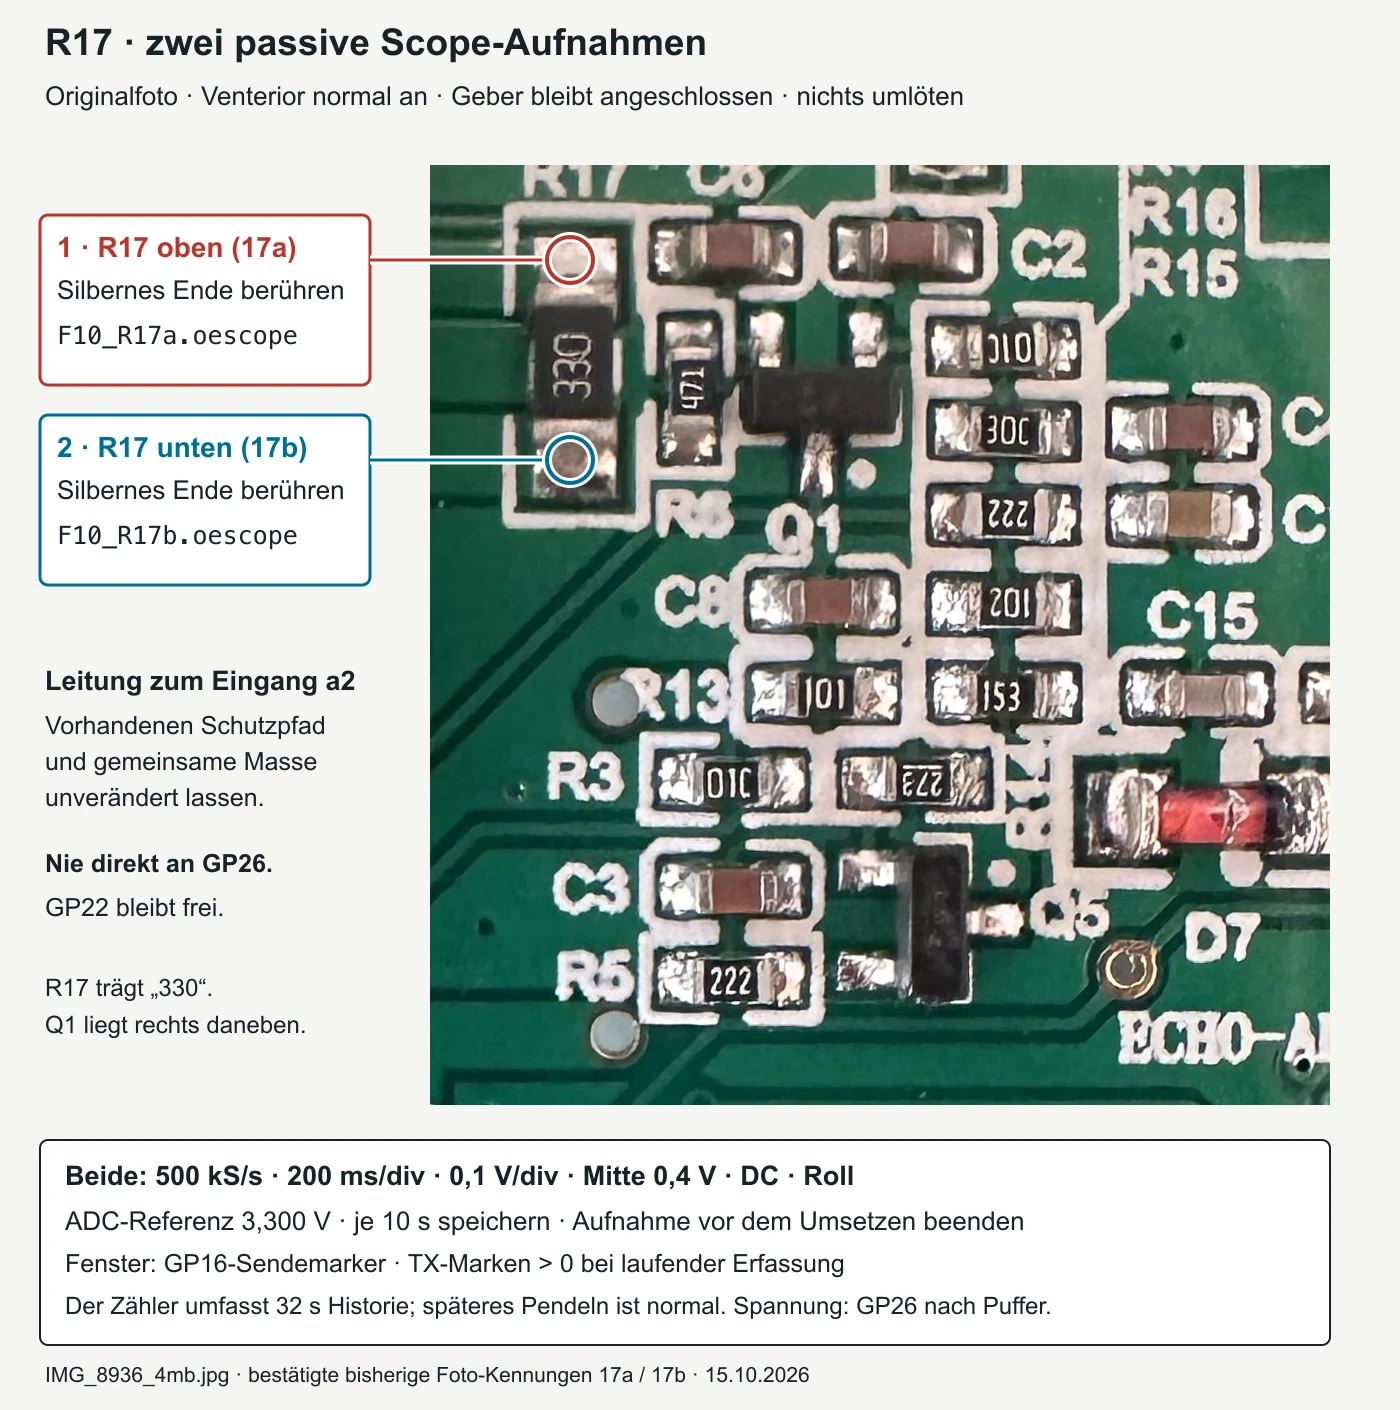
Eigene Platinenaufnahme mit den beiden R17-Messpunkten. Die passive Untersuchung vom 15. Oktober half, Sendezeitpunkt und Empfangssignal auseinanderzuhalten; die Markierung allein belegt keine Tiefenmessung.
Historische native Sonar-Prüfansicht in breiter Darstellung. Echos und Tiefenwert sind synthetische Testdaten; keine zweite reale Messfahrt.
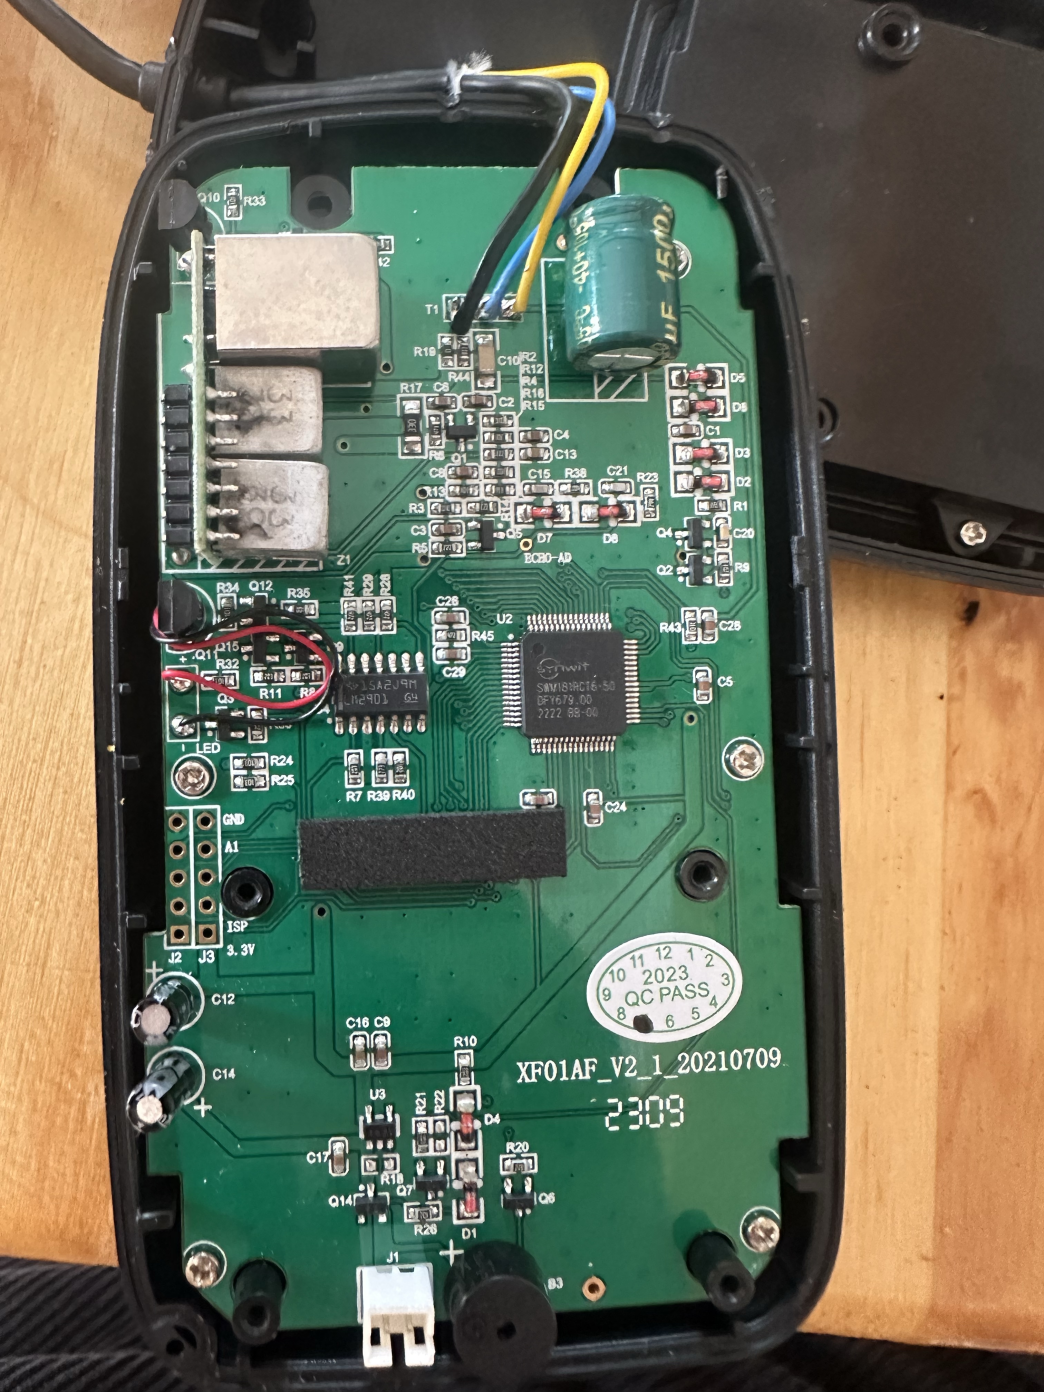
Die echte Platine des untersuchten Venterior-Fishfinders. Vorhandener Fotoausschnitt aus der Hardwareerkundung im Oktober 2026.
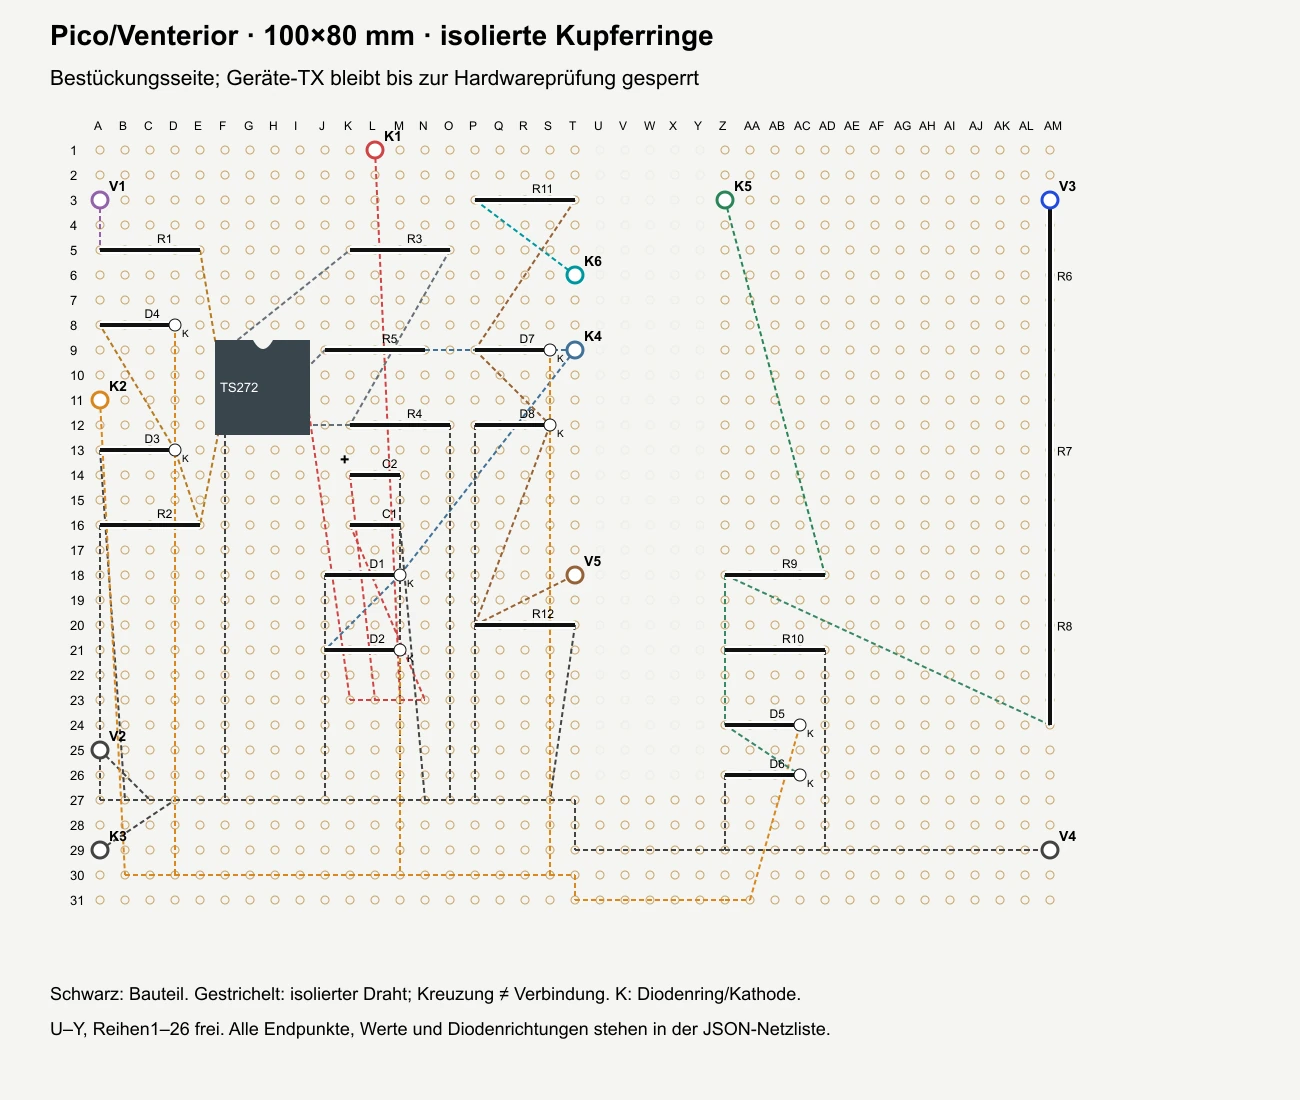
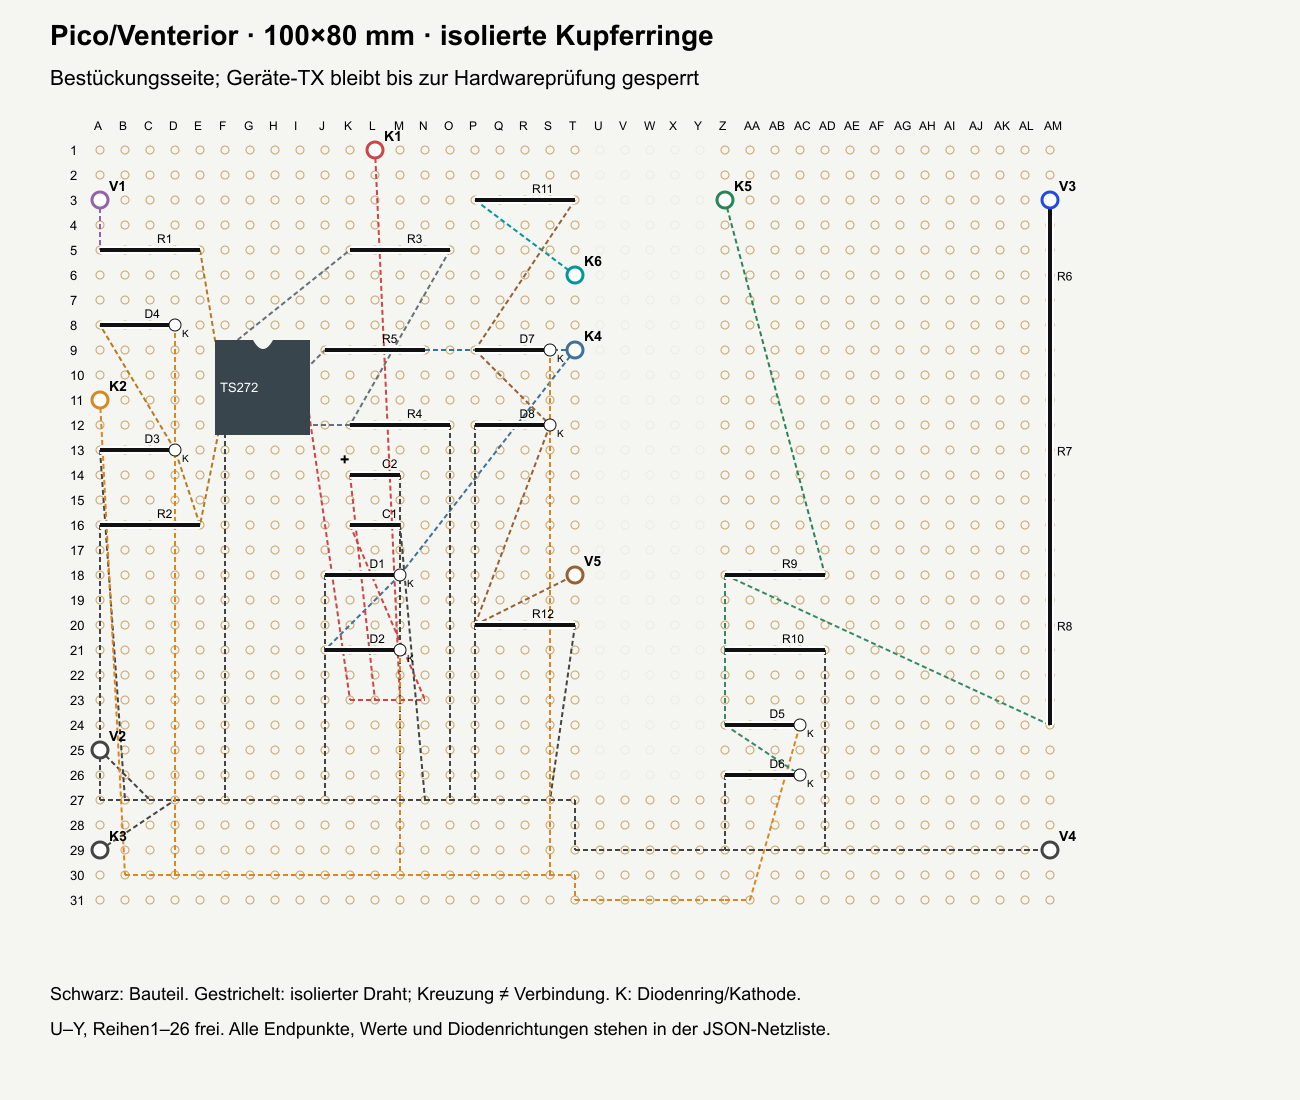
Historischer eigener Lochraster-Aufbauplan für Pico und Sendeadapter, 14. Oktober. Spätere Schaltungs- und Gehäuserevisionen sind maßgeblich; das Bild ist keine aktuelle Anschlussanweisung.
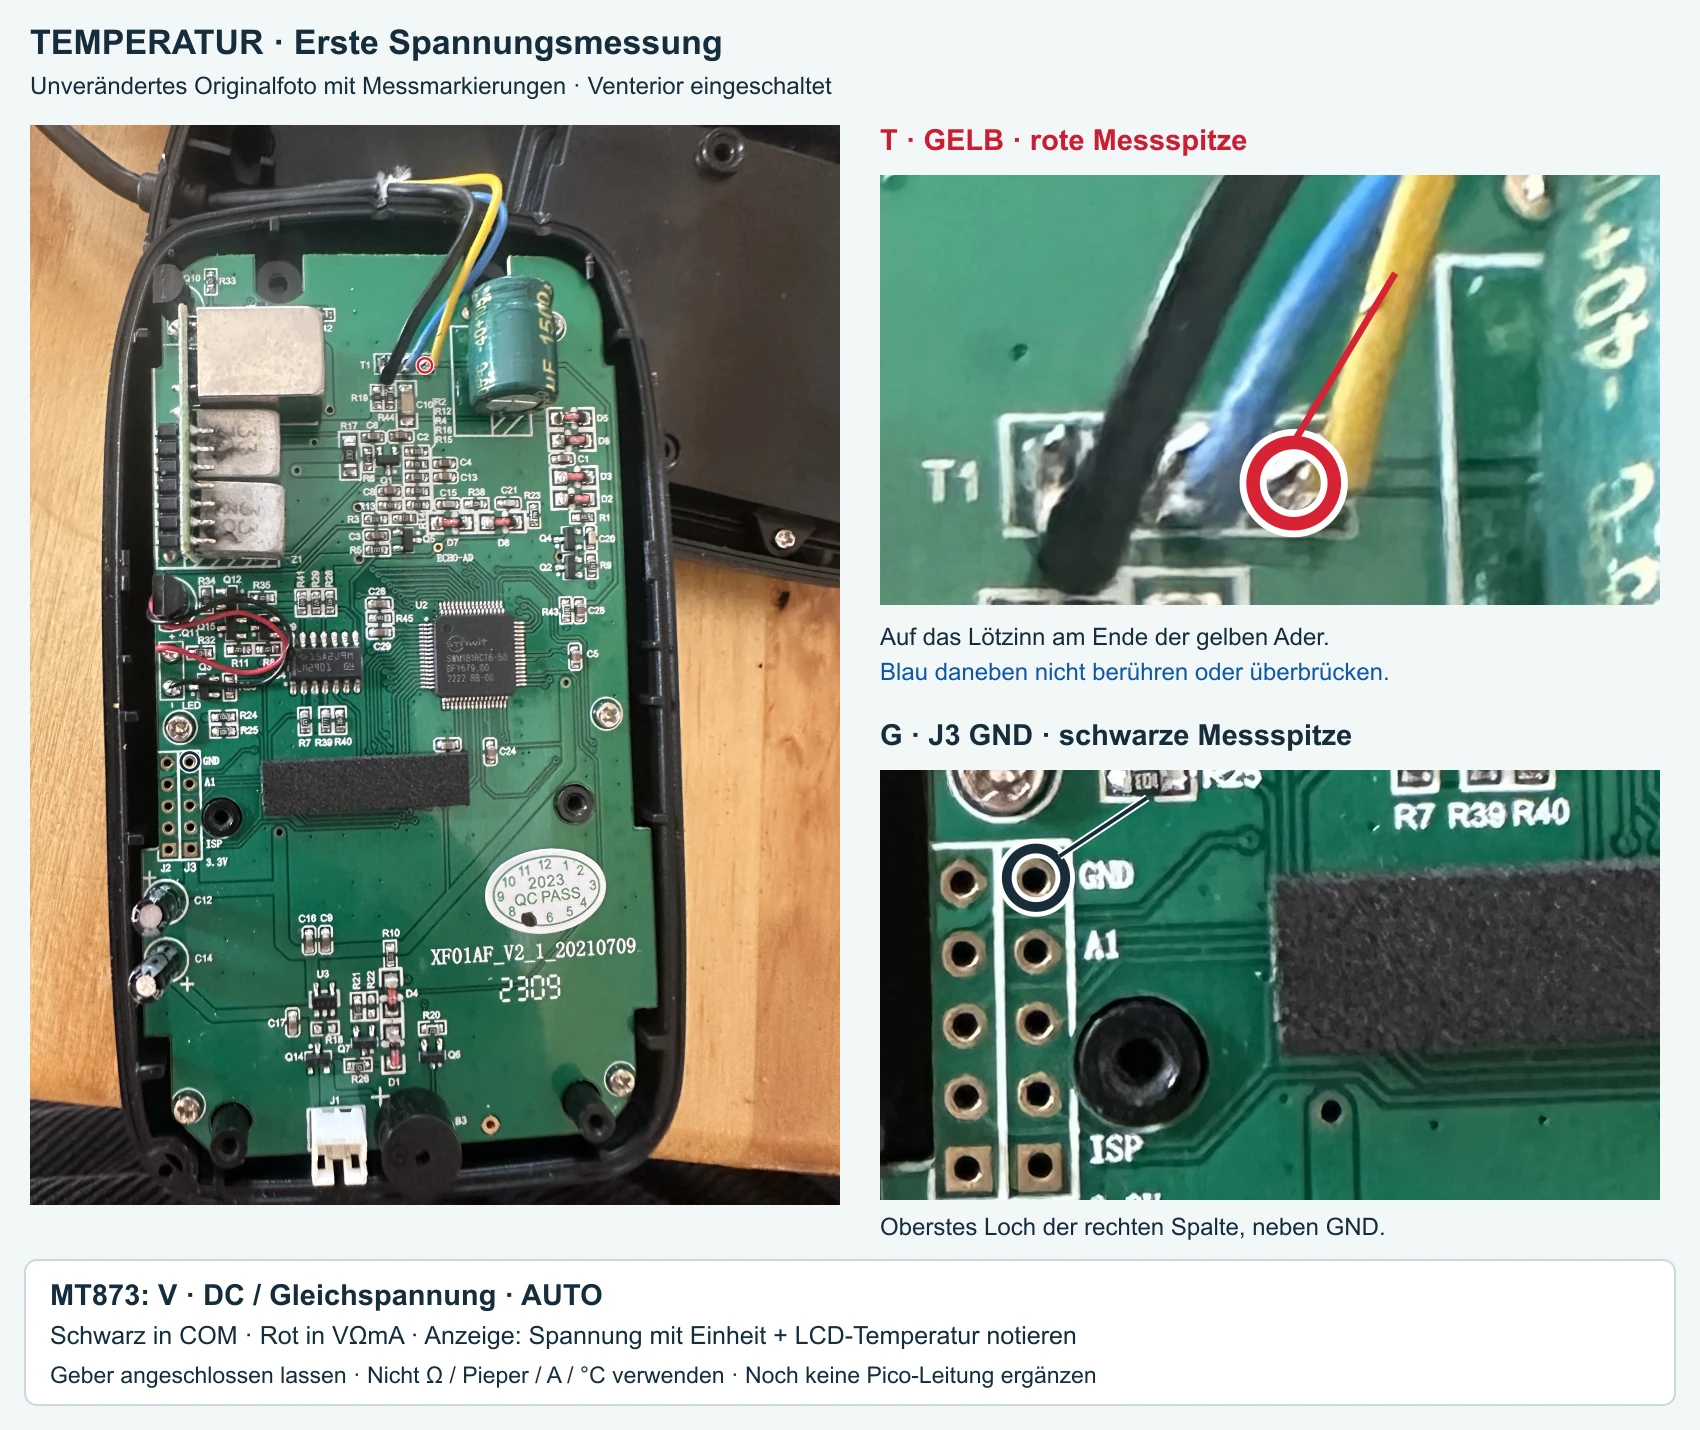
Eigene Fotos mit Messpunkten aus der Temperaturerkundung am geöffneten Fishfinder, 18. Oktober. Der Plan dokumentiert die Untersuchung, noch keine vollständig bestätigte Temperaturkette bis zur Anzeige.
Historischer Aufbauplan der Lochraster-Erweiterung vom 14. Oktober 2026. Er zeigt eine Entwicklungsetappe; aktuelle Anschlussdaten sind getrennt zu prüfen.
04 / NACHBAUEN
Was du dafür brauchst.
Das konkret untersuchte Venterior-Modell, Pico und passende Erfassungselektronik
Lötwerkzeug, Messmittel und die zum Aufbau gehörenden Anschlussdaten
Der Vergleich war keine absolute Tiefenkalibrierung: Das LCD zeigte 1,1 m; die gesonderte empirische Referenz lag bei 1,25175 m.
Spätere Dauerbeobachtungen enthalten auch fehlgeschlagene Kriterien. Temperatur, Bordversorgung, akustischer Einbau und Betrieb unter Fahrt sind gesonderte Arbeiten.
Hier kannst du helfen.
Wir suchen Hilfe bei störungsarmer Elektronik, reproduzierbaren Messungen und einem robusten Einbau ins Boot.